Spécifications techniques
Vue d'ensemble
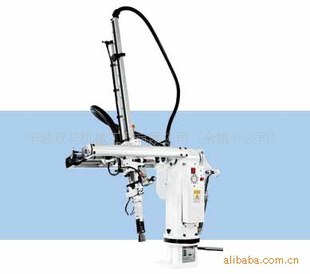
Robot industriel articulé
Ce robot industriel articulé est conçu pour des tâches d'automatisation à haut rendement, notamment l'empilage, le dépilage et le transfert de matériaux. Doté d'une conception robuste à 4 degrés de liberté et d'une charge utile de 20 kg, il offre un contrôle précis et des performances fiables. C'est une solution idéale pour les environnements exigeants tels que les industries de l'emballage, de la chimie et de l'agroalimentaire.
- Applications appropriées
- EmpilageDépilageTransfertEstampageChargementDéchargement
Performance
Charge utile
20 kg
Charge utile
Temps de cycle
1 780 r/h
Temps de cycle
- Répétabilité
- ±0.08 mm
- Système d'entraînement
- Servocommande AC
Mouvement et portée
Rayon de mouvement
1 720 mm
Portée maximale
Plage de mouvement par articulation
| Articulation | Plage |
|---|---|
| J1 | ±170° |
| J2 | +115° à -25° |
| J3 | +70° à -90° |
| J4 | ±360° |
Vitesse maximale par articulation
| Articulation | Vitesse | Unité |
|---|---|---|
| J1 | 170 | m/s |
| J2 | 170 | m/s |
| J3 | 185 | m/s |
| J4 | 330 | m/s |

Caractéristiques physiques
- Poids de la machine
- 256 kg
- Inertie de charge admissible au poignet
- 0.51 kg·m²