Spécifications techniques
Vue d'ensemble
Système de contrôle de robot industriel
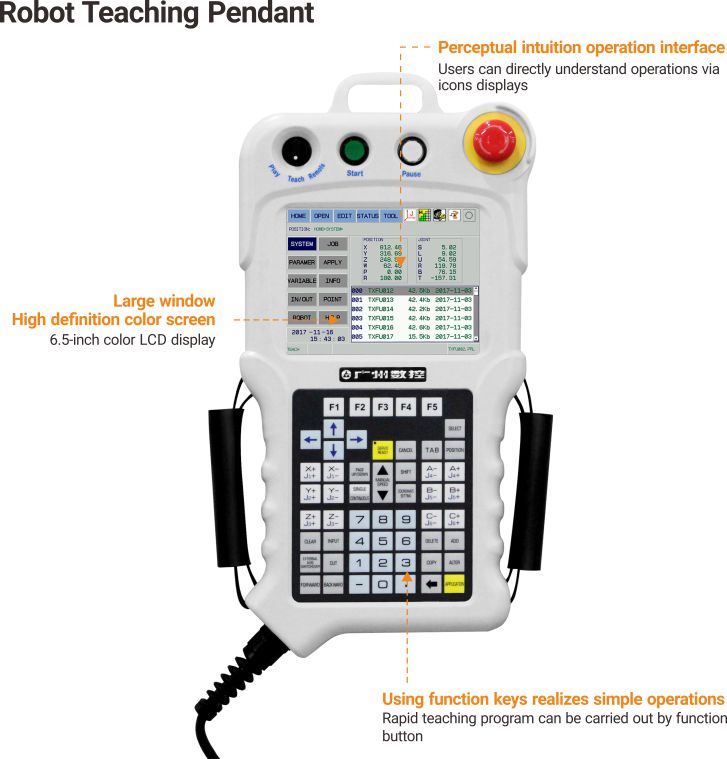
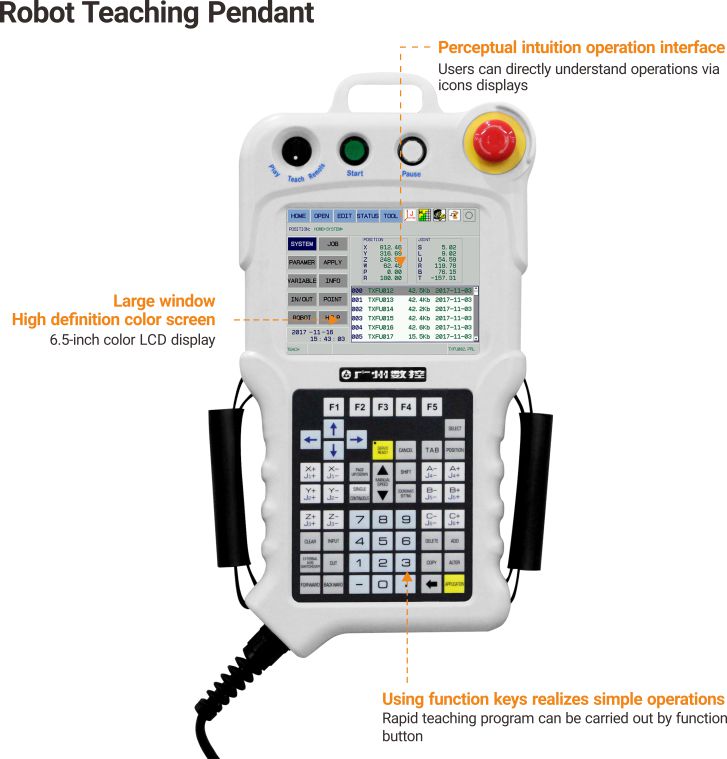
Ce contrôleur de robot industriel avancé dispose d'une architecture matérielle haute performance basée sur ARM, DSP et FPGA, conçue pour optimiser le fonctionnement du robot et la gestion de la charge. Il prend en charge le contrôle de mouvement complexe avec une communication par bus de terrain haute vitesse et une identification dynamique par auto-adaptation pour minimiser les interférences. Le système comprend une interface de pupitre de programmation complète, ce qui en fait une solution idéale pour les tâches d'automatisation industrielle telles que le soudage à l'arc, le transfert de matériaux et la pulvérisation.
Performances & Contrôle
Systèmes de coordonnées pris en charge
- Joint
- Cartésien
- Utilisateur
- Outil
- Architecture de contrôle
- Architecture matérielle ARM+DSP+FPGA
- Vitesse arithmétique
- 500 MIPS
- Axes contrôlés
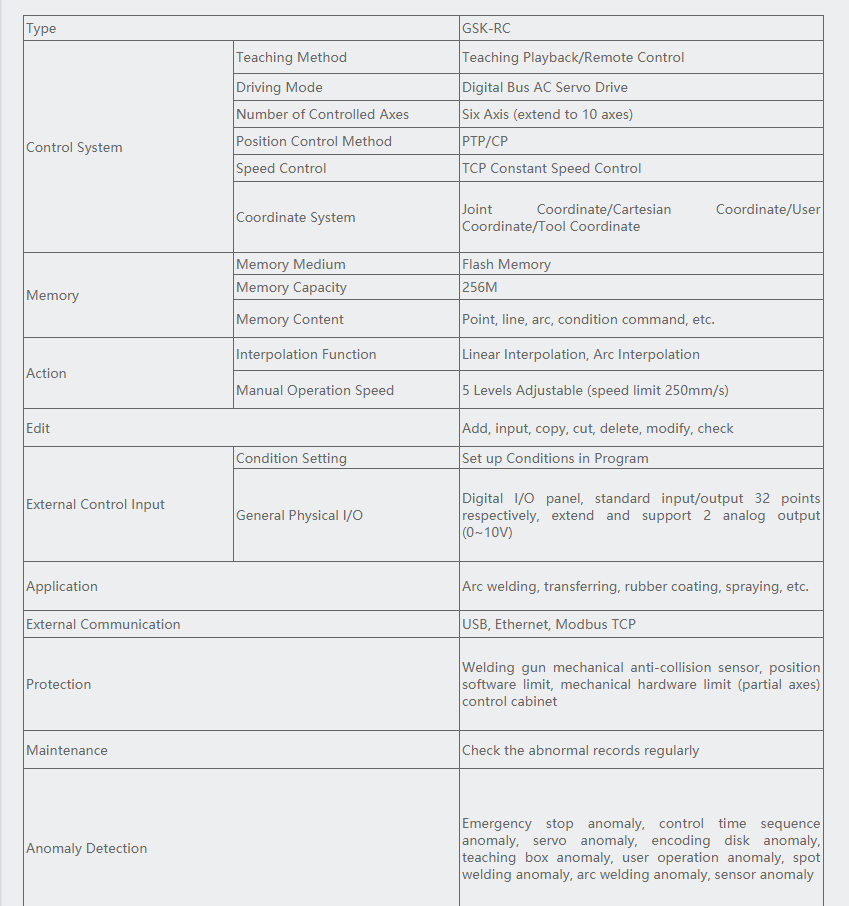
- 6 axes (extensible à 10)
- Fonctions d'interpolation
- Interpolation linéaireInterpolation circulaire
Interface & Programmation
- Écran du pupitre de programmation
- Écran LCD couleur de 6.5 pouces
- Capacité mémoire
- 256M (mémoire flash)
- Limite de vitesse manuelle
- 250 mm/s
Connectivité & E/S
- Communication externe
- EthernetRS232RS485CANDeviceNetUSBModbus TCP
- E/S numériques
- 32 points d'entrée/sortie standard, extensibles avec 2 sorties analogiques (0-10V)
Environnement opérationnel
Conditions d'utilisation
| Paramètre | Plage |
|---|---|
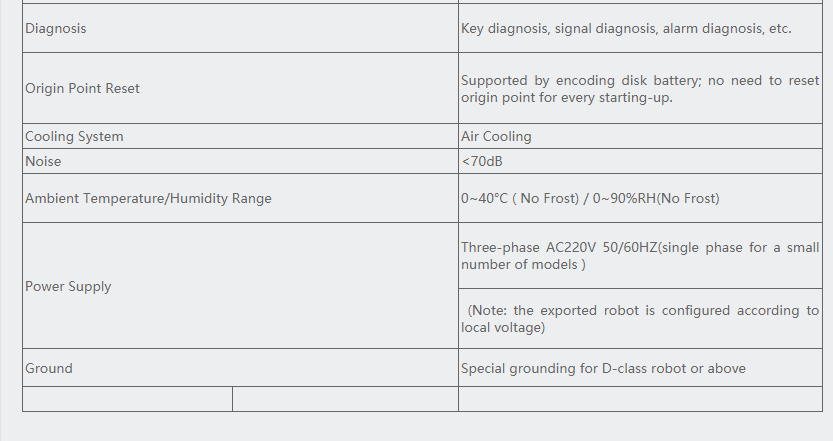
| Température ambiante | 0~40°C |
| Humidité | 0~90% RH |
- Niveau sonore
- 70 dB
Domaines d'application
Applications typiques
Soudage à l'arcTransfertRevêtement en caoutchoucPulvérisation